OpenAI rechnet damit, 2027 einen humanoiden Roboterprototyp vorzustellen, sagte CEO Sam Altman im Podcast Sources.
Altman nannte diesen Zeitplan mit einer wichtigen Einschränkung: Die zentrale Herausforderung des Projekts liegt nicht in der mechanischen Konstruktion des Roboters, sondern in der künstlichen Intelligenz, die nötig ist, um einen menschenähnlichen Körper zu steuern. Auf die Frage, ob OpenAI einen solchen Roboter bauen werde, antwortete er: "Wir werden es tun."
Altman zufolge besteht die zentrale Aufgabe darin, die KI für die Steuerung des Roboters zu entwickeln – nicht seinen physischen Körper.
Technische Herausforderung: das Gehirn des Roboters
Altman argumentierte, dass ein humanoides Chassis sinnvoll sei, weil unsere Umgebung auf menschliche Körper ausgelegt ist: Türen, Tastaturen und Werkzeuge setzen menschliche Proportionen voraus. „Es erscheint vernünftig, sich an diese Körperform anzupassen“, sagte er im Podcast Sources.
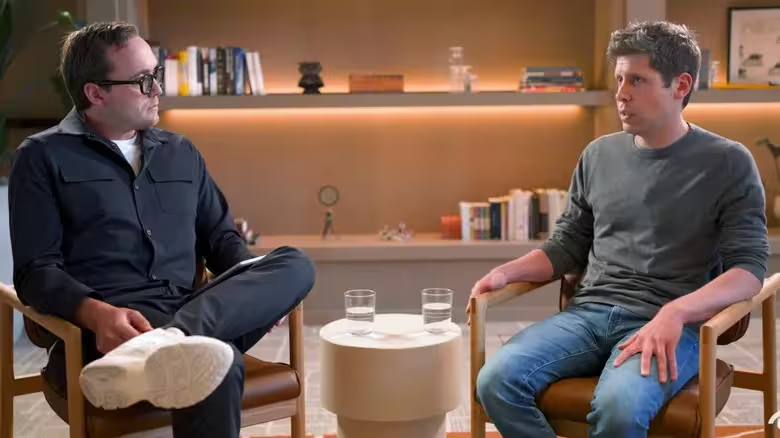
Das Gehirn des Roboters zu entwickeln, bedeute, Systeme zu schaffen, die Daten von Kameras und Sensoren verstehen, Befehle interpretieren, Handlungen planen, Körperbewegungen koordinieren und ihr Verhalten an unerwartete Situationen anpassen können, erklärte er. Altman betonte, dass zwei Hände und zwei Füße nicht genügten: Die Maschine müsse auch wissen, wie sie diese Gliedmaßen einsetzen kann, um Aufgaben zu erledigen.
Zeitplan und Unbekannte
In einem Interview mit Fortune sagte Altman: "Ich denke, wir werden 2027 eine interessante Demo haben. Ich glaube nicht, dass die Roboter in den Straßen laufen werden, und zwar für mehrere Jahre danach." OpenAI hat nicht bekannt gegeben, welche Fähigkeiten der Prototyp demonstrieren wird, wie der Roboter aussehen soll oder wann Menschen außerhalb des Unternehmens ihn persönlich sehen können.
Altman nannte ein konkretes Beispiel für die Herausforderung: Ein Roboter, der eine Tasse aufheben möchte, muss sie zunächst erkennen, den Henkel lokalisieren, entscheiden, wie er sie greifen soll, und die passende Kraft aufwenden, um sie anzuheben. Führt er einen dieser Schritte falsch aus, könnte er den Inhalt der Tasse verschütten, statt sie aufzuheben.
"Gaming und E-Sports sind mehr als nur ein Hobby für mich. Ich berichte live von den größten Turnieren und Hardware-Releases."
Diskussion
Kommentar hinterlassen
Kommentare
Noch keine Kommentare. Seien Sie der Erste.